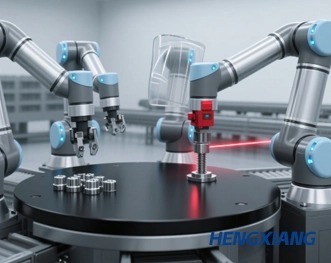
غالبًا ما يعاني ذراع روبوتي عالي الدقة من شركة مصنّعة لمعدات الأتمتة من انحراف في الوضعية يبلغ ± 0.5 ملم في خط إنتاج التجميع الدقيق، وذلك بسبب الاستجابة المتأخرة لأجهزة الكشف عن الموقع التقليدية. ويؤدي ذلك مباشرةً إلى ضرورة إيقاف خط الإنتاج وإجراء المعايرة 3–4 مرات في الساعة، مع زمن إنتاج فعال يومي يقل عن 6 ساعات، مما يحد بشدة من كفاءة الإنتاج.
في أوائل عام 2023، قاموا بإدخال نظام دفع مزوّد بمشفر قيم مطلقة من السلسلة MPN55 بدقة 16 بت. يعتمد هذا المشفر تقنية الكشف بالاندماج المغناطيسي الكهربائي، التي تحقق دقة في قياس الإزاحة تبلغ 0.001 ملم، مع تردد تحديث للبيانات يبلغ 1 كيلوهرتز، ويمكنه رصد الانحرافات الصغيرة في حركة الذراع الروبوتية في الوقت الفعلي. وعند تجميع محمل صغير بقطر 5 ملم، يتم ضبط تأخير ردود فعل الموقع ضمن حدود 2 مللي ثانية، وبفضل خوارزمية التعويض الديناميكي لنظام السيرفو، تتحسن دقة المحاذاة للذراع الروبوتية لتصل إلى ± 0.01 ملم، كما ينخفض تكرار المعايرة إلى مرة واحدة يوميًا.
في التطبيقات العملية، تعمل وظيفة العد المتعدد للدورات لدى مشفر السلسلة MPN55 على حل مشكلة الأخطاء التراكمية الناتجة عن الحركة الترددية للذراع الروبوتية. ومن خلال واجهة SSI التسلسلية المتزامنة، ينقل المشفر بيانات الموقع في الوقت الحقيقي إلى نظام التحكم بالجهاز، مما يتيح للمشغلين مراقبة مسار تشغيل الجهاز لحظيًا من لوحة التحكم المركزية. وقد انخفضت سرعة الاستجابة غير الطبيعية بنسبة 80% مقارنةً بالسابق.
بعد عملية التجديد، حقق خط الإنتاج لدى الشركة المصنعة تحسنًا كبيرًا في استقرار التشغيل المستمر، حيث ارتفع السعة الإنتاجية الفعلية اليومية من 1200 قطعة إلى 2000 قطعة، وتراجع معدل العيوب من 3.2% إلى 0.8%. وقد تم استرداد تكاليف تحديث المعدات خلال ثلاثة أشهر فقط. والآن، قاموا بنشر حل المشفر نفسه في ستة خطوط تجميع دقيقة لديهم، مما أدى إلى زيادة سنوية في قيمة الإنتاج تتجاوز 12 مليون يوان.
 Arabic
 English
 German
 French
 Italian
 Spanish
 Portuguese
 Russian
 Korean
 Persian